文档说明
本手册说明 EtherCAT 总线 PLC 在配套上位机“普通模式”下的连接、扫描、默认 PDO、轴配置、ST 生成、主站启动、运动指令及常见故障处理。内容以当前
普通模式快速流程
- PLC、伺服和从站完成接线并上电,电脑网卡与 PLC 处于同一网段。
- 在上位机执行“在线检查”,确认 PLC 可发现且型号、IP 地址正确。
- 连接 PLC,进入“EtherCAT 配置”,确认当前模式为“普通模式”。
- 执行“深度重扫”,核对从站数量、顺序和设备类型。
- 普通模式默认 PDO 完整时直接点击“进入 OP”;不要点击“下载 PLC 配置”。
- 按轴配置启动参数并生成 ST,将所有 ST 段复制到 GX Works2 的内嵌 ST 中。
- PLC 由 STOP 切换到 RUN,主站启动位由 0 置 1,确认主站和各从站进入 OP。
- 轴使能位由 0 置 1,低速、短距离验证回原点、定位和速度指令。
硬件连接与准备
- EtherCAT 拓扑按主站 OUT → 第 1 从站 IN → 第 1 从站 OUT → 下一从站 IN 顺序串联。
- 确认各从站控制电源、主电源、急停和使能回路满足驱动器要求。
- 从站物理顺序就是从站号顺序。更换或插入设备后必须重新深度重扫。
- 电脑有线网卡建议设为 192.168.1.x/24;PLC 默认 IP 为 192.168.1.88。避免电脑同时启用会改变路由的多块网卡。
- 使用合格的工业以太网线,接头锁紧,动力电缆与通信电缆分开敷设。
连接 PLC 与进入 EtherCAT 配置
在线检查
- 打开上位机,在设备连接页点击“在线检查”。
- 等待扫描完成;找到目标 PLC 后核对 IP、型号和在线状态。
- 若未发现 PLC,检查电脑网卡网段、防火墙、网线以及 PLC 供电。
[Image]
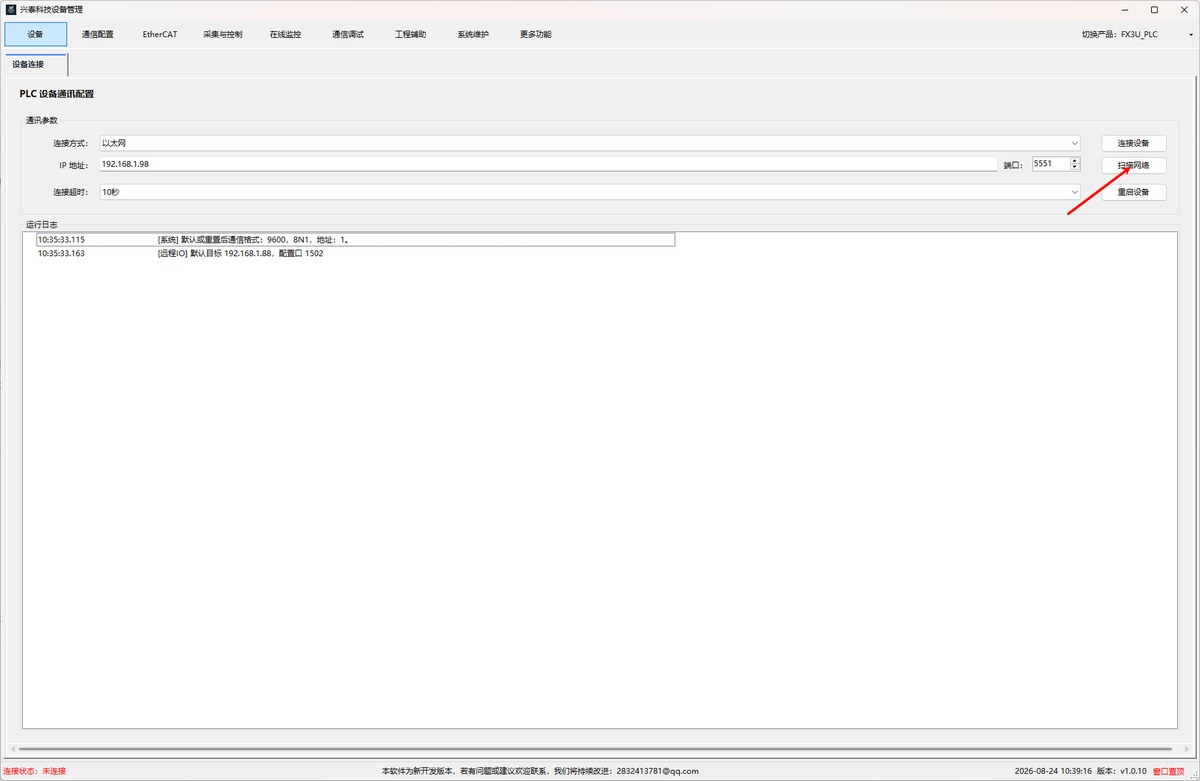
图 1 执行在线检查
[Image]
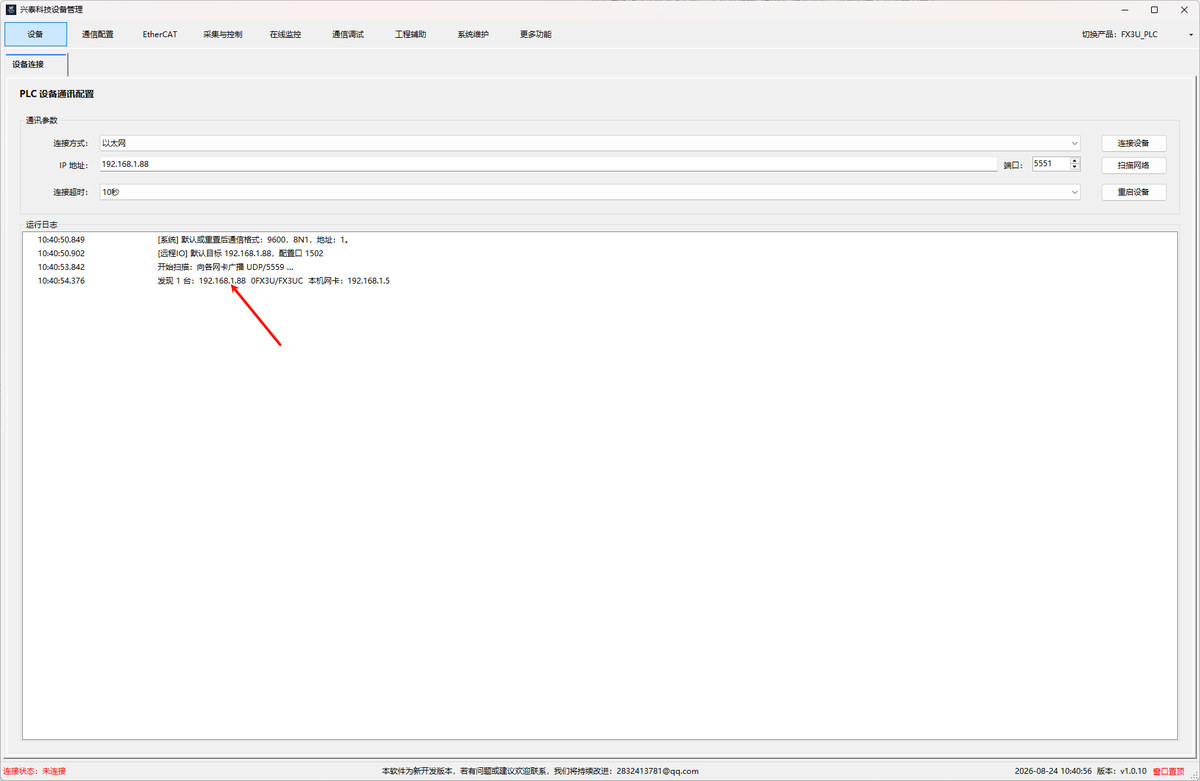
图 2 发现 PLC;默认 IP 为 192.168.1.88
连接设备
- 在设备列表中选择目标 PLC,点击连接。
- 连接成功后确认 PLC 运行状态、通信状态和工程信息可正常读取。
- 进入 EtherCAT 配置页面。
[Image]
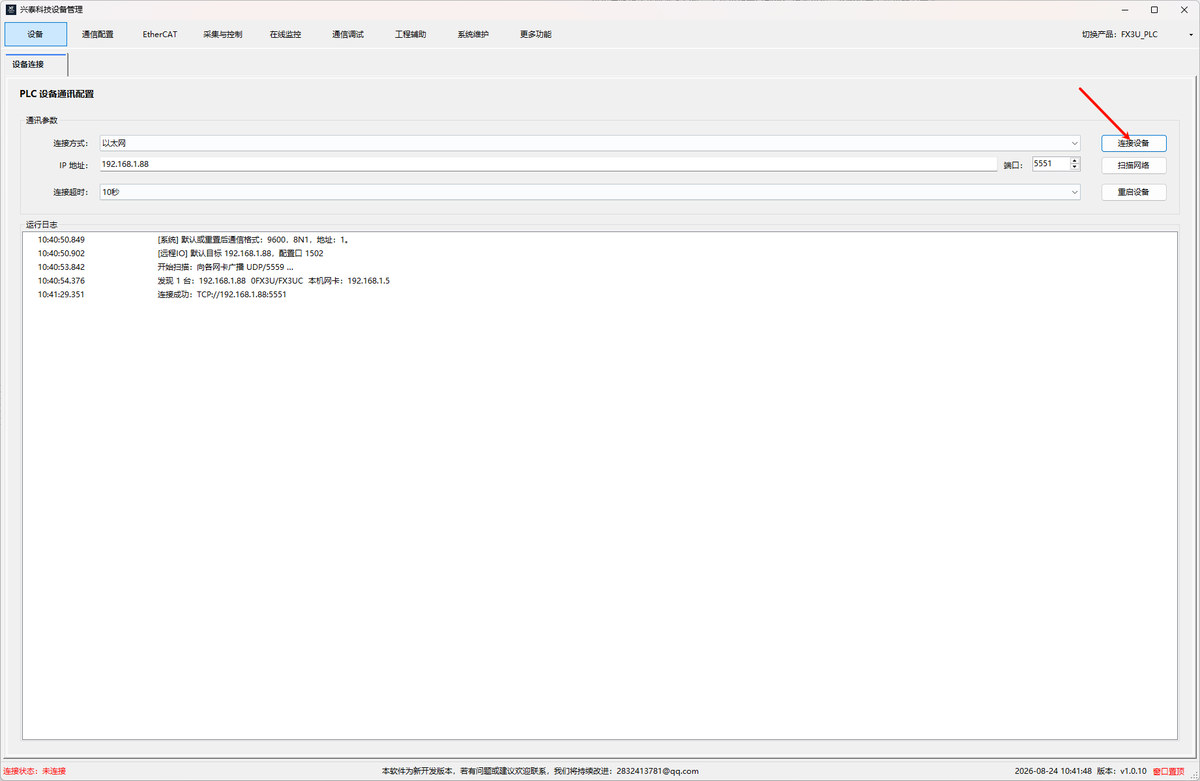
图 3 连接 PLC
[Image]
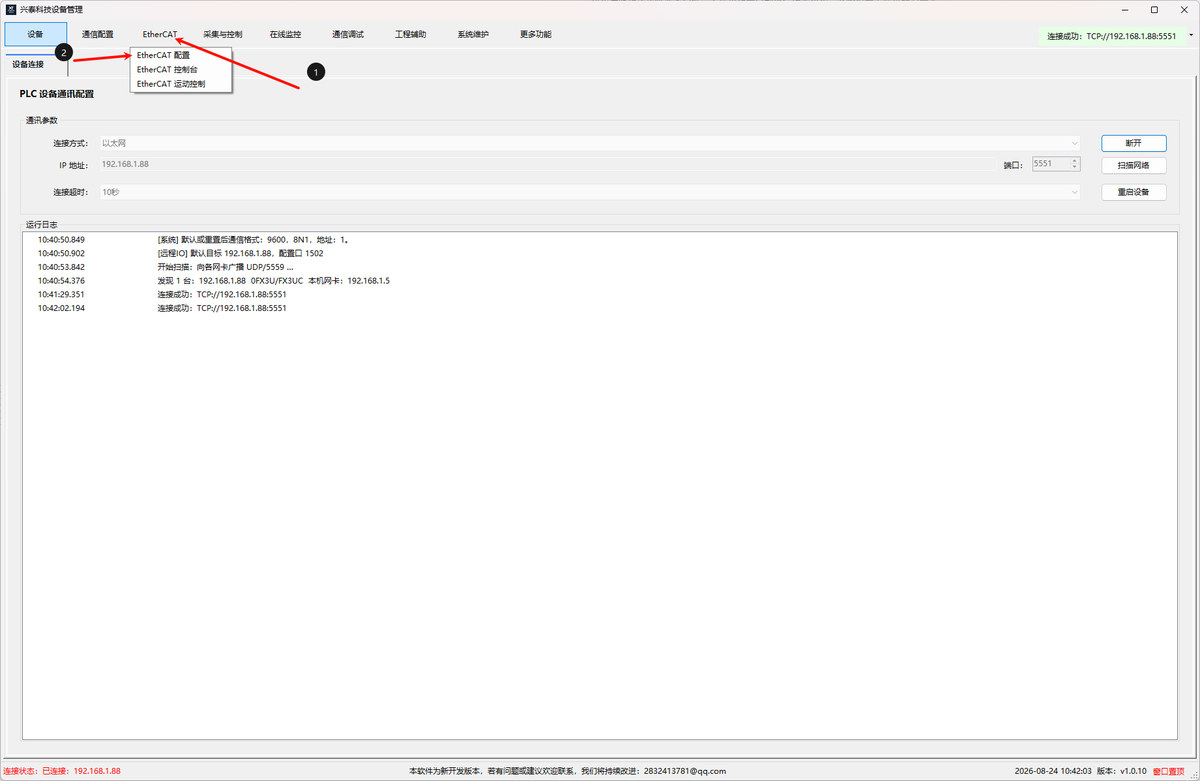
图 4 选择 EtherCAT 配置功能
普通模式扫描与上位机进入 OP
在线检查与深度重扫的区别
| 功能 | 用途 | 何时使用 |
|---|---|---|
| 在线检查 | 检查上位机与 PLC 的网 | 首次连接、通信中断后 |
| 深度重扫 | 让主站回到安全状态, | 首次接线、从站数量或 |
| 刷新当前值 | 刷新当前页面显示,不 | 监视期间按需使用。 |
上位机进入 OP
- 确认模式下拉框为“普通模式”。
- 深度重扫后核对从站数量、顺序、状态和轴数。
- 确认每个 CiA402 轴具备完整的默认 PDO 对象。
- 点击“进入 OP”,等待主站和全部目标从站进入 0x0008 OP。
普通模式默认 PDO
普通模式面向可重映射的 CiA402 轴,底层按从站能力建立统一 PDO。输出数据共 15 字节,输入数据共 17 字节。
RxPDO:PLC 发送到驱动器(15 字节)
| 对象 | 位宽 | 含义 | 字节偏移 |
|---|---|---|---|
| 6040:00 | 16 bit | 控制字 | 0 |
| 607A:00 | 32 bit | 目标位置 | 2 |
| 60FF:00 | 32 bit | 目标速度 | 6 |
| 6081:00 | 32 bit | 轮廓速度 | 10 |
| 6060:00 | 8 bit | 运行模式 | 14 |
TxPDO:驱动器发送到 PLC(17 字节)
| 对象 | 位宽 | 含义 | 字节偏移 |
|---|---|---|---|
| 6041:00 | 16 bit | 状态字 | 0 |
| 6064:00 | 32 bit | 实际位置 | 2 |
| 606C:00 | 32 bit | 实际速度 | 6 |
| 603F:00 | 16 bit | 错误代码 | 10 |
| 60FD:00 | 32 bit | 数字输入 | 12 |
| 6061:00 | 8 bit | 模式显示 | 16 |
| 兼容性边界 |
轴号、Y 地址和控制点
总线轴 Y 地址采用八进制
总线轴地址按 FX 系列 Y 软元件的八进制规则排列。一个八进制组只有 0~7,不存在 Y308、Y309。
| 轴号 | Y 地址 | 默认从站号 | 故障复位位 |
|---|---|---|---|
| 0 | Y300 | 1 | bit0 |
| 1 | Y301 | 2 | bit1 |
| 2 | Y302 | 3 | bit2 |
| 3 | Y303 | 4 | bit3 |
| 4 | Y304 | 5 | bit4 |
| 5 | Y305 | 6 | bit5 |
| 6 | Y306 | 7 | bit6 |
| 7 | Y307 | 8 | bit7 |
| 8 | Y310 | 9 | bit8 |
| 9 | Y311 | 10 | bit9 |
| 10 | Y312 | 11 | bit10 |
| 11 | Y313 | 12 | bit11 |
| 12 | Y314 | 13 | bit12 |
| 13 | Y315 | 14 | bit13 |
| 14 | Y316 | 15 | bit14 |
| 15 | Y317 | 16 | bit15 |
| 地址规则 |
推荐控制点
| 控制功能 | 示例 | 有效方式 |
|---|---|---|
| 主站启动/停止 | M120 | 1=请求进入 OP;0=请求 |
| 轴使能/失能 | M100~M115 | 1=使能;0=失能。每轴 |
| 轴故障复位 | D500 | bit0~bit15 对应轴 0~15 |
| 使能恢复顺序 |
启动参数与 ST 梯形图配置
设置启动参数
普通模式的 PDO 由底层提供;驱动器的轮廓速度、加减速、回原点方式等启动参数可在上位机配置并生成 ST。配置值必须与机械结构、编码器单位和驱动
[Image]
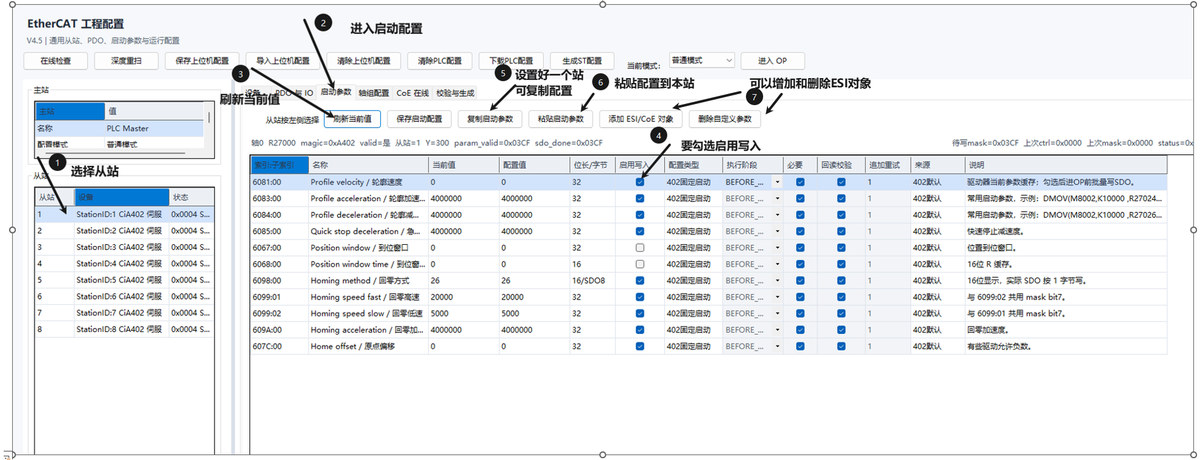
图 5 配置轴启动参数
生成启动参数配置 ST
- 选择需要生成的轴并核对从站号、Y 地址和虚拟轴编号。
- 设置主站启动 M 点、每轴使能 M 点和一个故障复位 D 寄存器。
- 点击“生成 ST 配置”,逐段检查并复制全部 ST;不要只复制当前显示的一段。
- M8002 限定的初始化语句只在 PLC STOP→RUN 首扫执行;持续控制语句使用 M8000。
[Image]
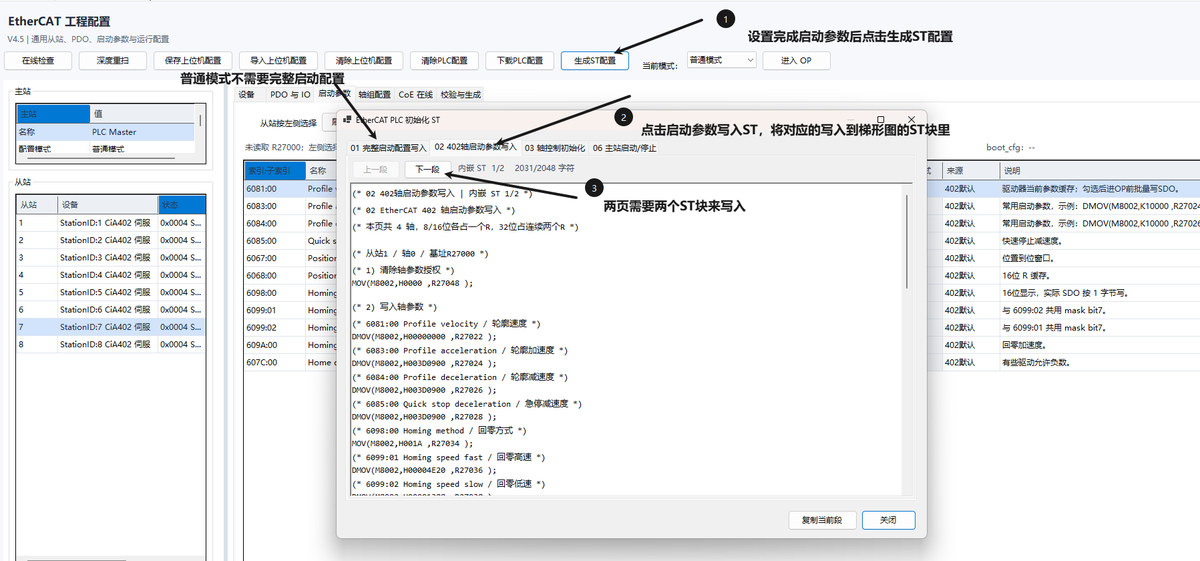
图 6 生成启动参数 ST
生成轴控制初始化
用于梯形图中使能和失能轴:
[Image]
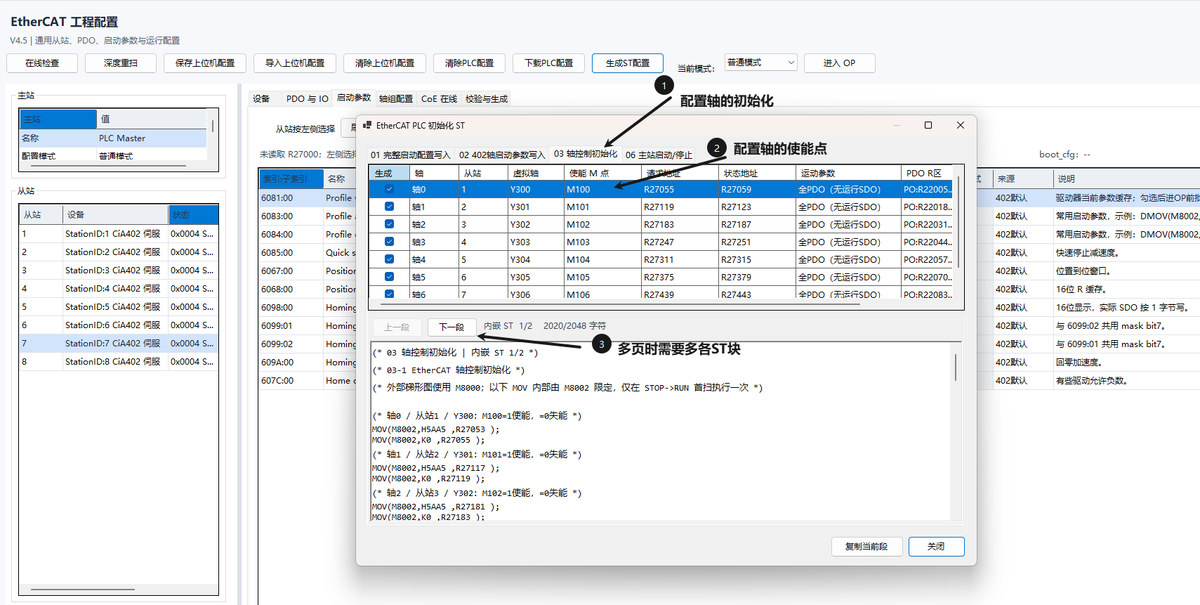
图 7 生成轴控制初始化 ST
生成主站进入OP与故障复位
用于梯形图中主站进入OP和清除轴故障:
[Image]
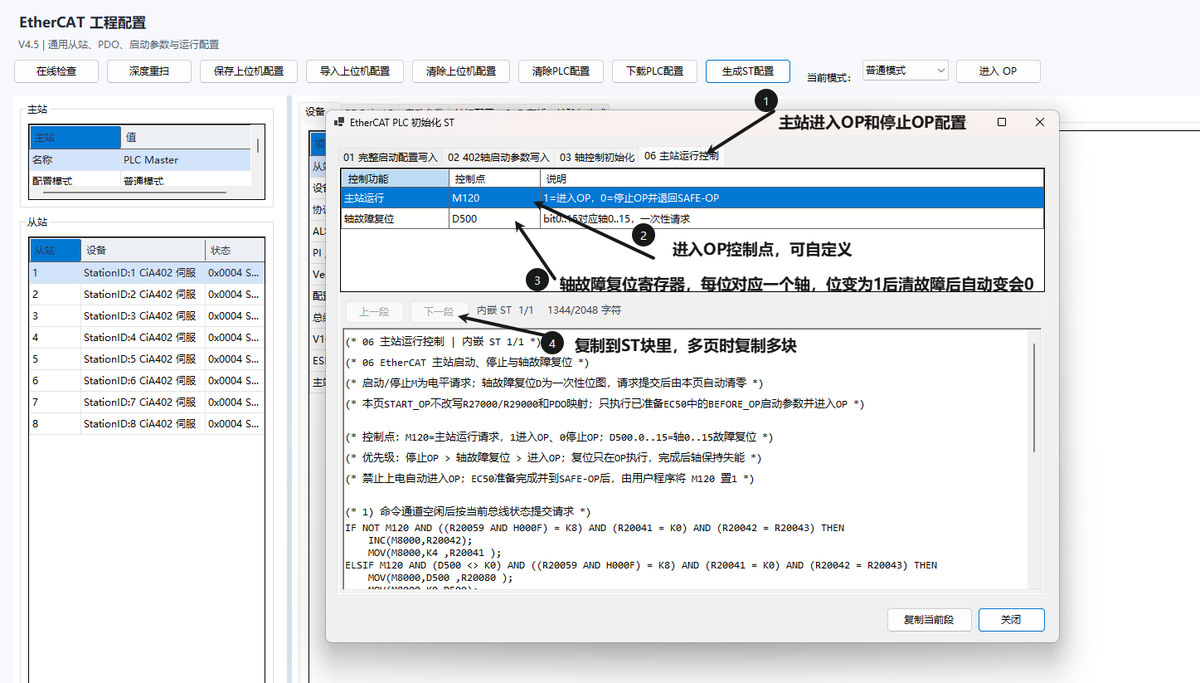
图 8 生成主站启动、停止与轴故障复位 ST
在 GX Works2 中加入内嵌 ST
- 在工程中新增内嵌 ST 程序块,并确保该程序块参与扫描。
- 按上位机显示的段号顺序粘贴全部 ST,避免漏段、重复或顺序颠倒。
- 检查控制点是否与现场梯形图冲突;同一个 M/D/Y 不能由多个逻辑同时写入。
- 下载 PLC 程序后,从 STOP 切换到 RUN,确认 M8002 初始化只执行一次。
[Image]
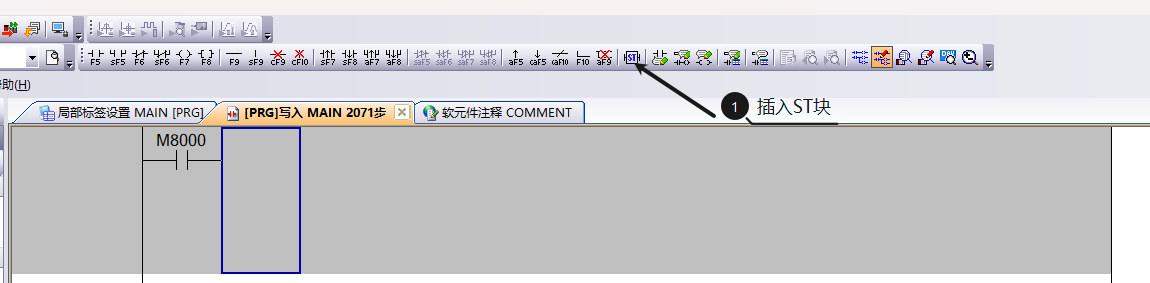
图 9 在 GX Works2 中新增内嵌 ST
[Image]
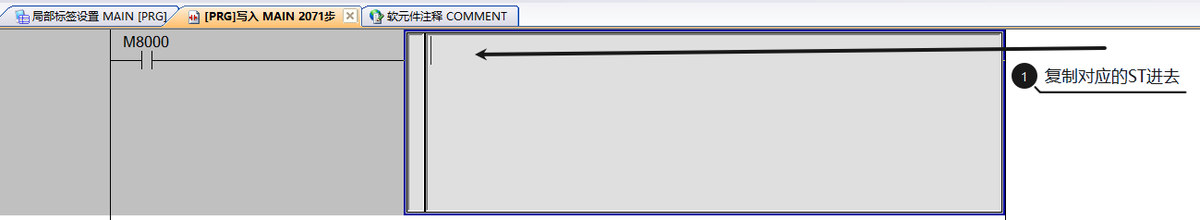
图 10 粘贴生成的 ST
[Image]
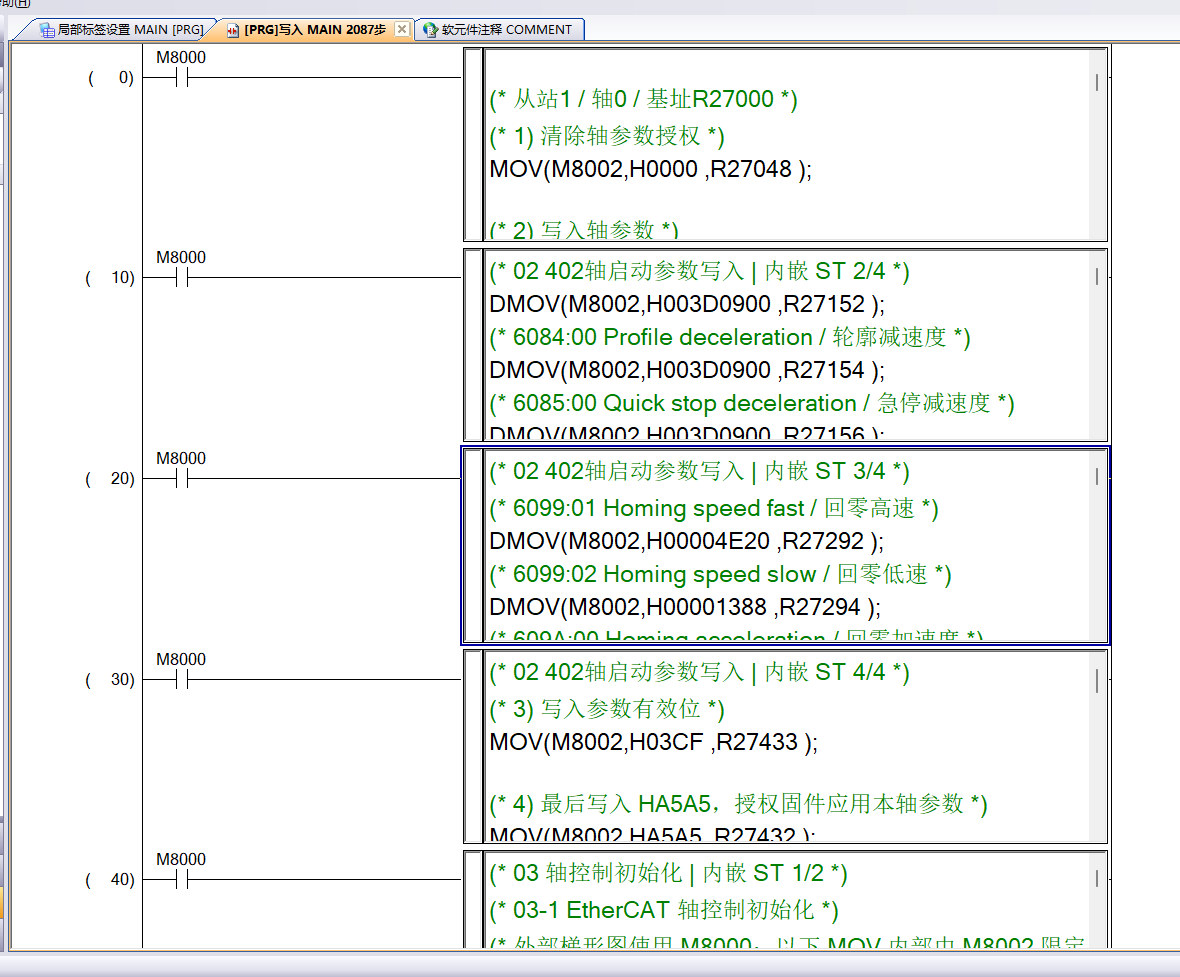
图 11 完整 ST 配置示例(上半部分)
[Image]
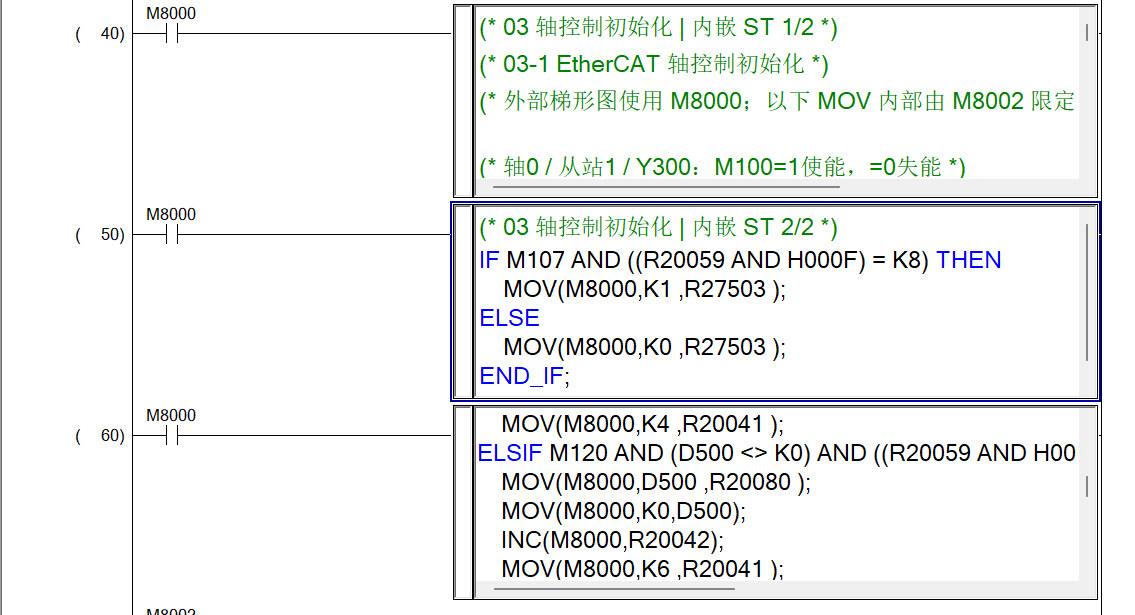
图 12 完整 ST 配置示例(下半部分)
[Image]
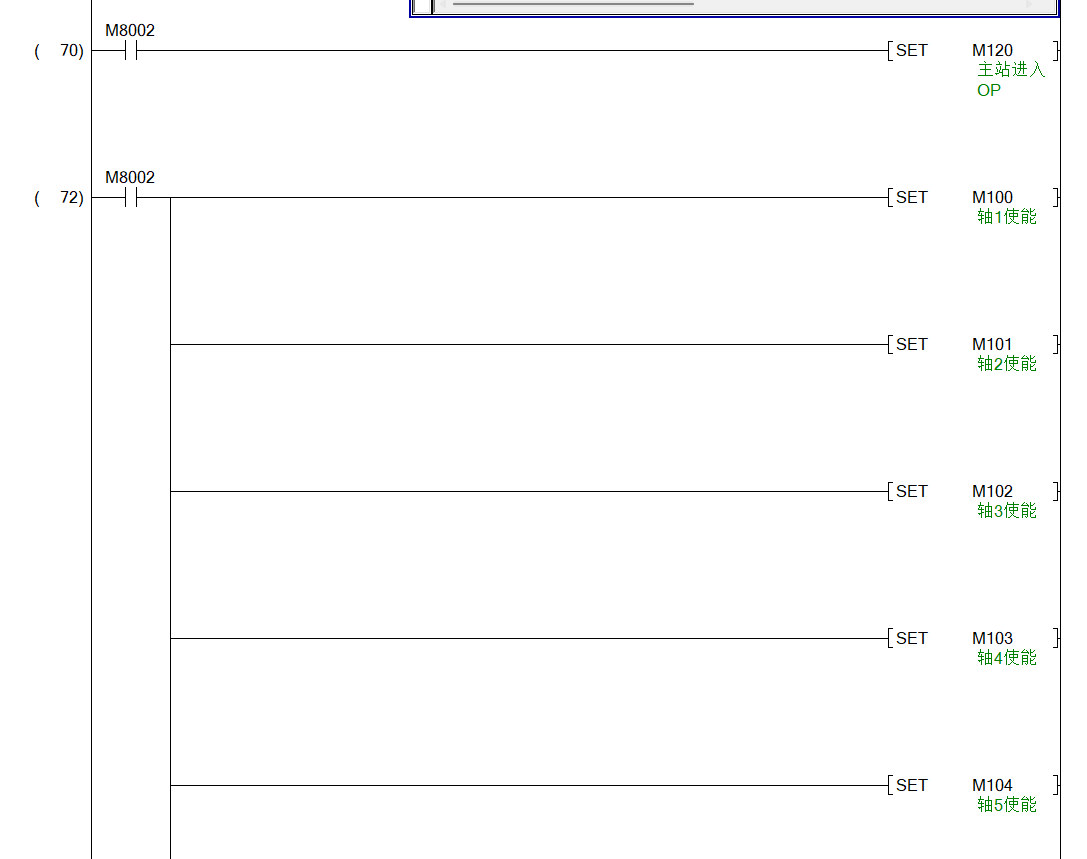
图 13 梯形图中启动主站和使能轴
普通模式投运检查
主站启动
- 所有轴使能 M 点保持 0,故障复位 D 寄存器保持 0。
- 将主站启动 M 点由 0 置 1。
- 确认主站状态为 0x0008 OP、OP 从站数等于计划从站数、WKC 连续正常。
- 若任一从站未进入 OP,先读取 AL 状态码,不要反复强制使能。
轴使能
- 核对 6061 模式显示与请求模式一致,603F 错误代码为 0。
- 将目标轴使能 M 点由 0 置 1。
- 观察 6041 状态字进入 Operation enabled;确认抱闸、急停和驱动器面板无报警。
- 首次运动使用小位移、低速度,确认方向和反馈位置正确。
轴故障复位
- 记录 603F 和驱动器面板报警,先消除外部故障原因。
- 将该轴使能 M 点置 0。
- 将故障复位 D 寄存器的对应 bit 置 1,等待一次性请求完成并自动清零。
- 确认报警清除后,再将轴使能 M 点由 0 置 1
指令说明
以下示例以普通模式默认 PDO 和总线轴地址为基础。所有指令应由明确的步序状态机调用,避免同一轴或全局完成标志被并行逻辑争用。
EtherCAT 轴实际位置
总线伺服轴的实际位置需要用VRRD指令进行读取, 实际是对TPDO内容的读取, 由于 总线轴的PDO映射是固定的, 所以输入指令 LD M8000 VRRD K1 D0
[Image]

(D2, D1)的内容就是轴1伺服编码器的当前值
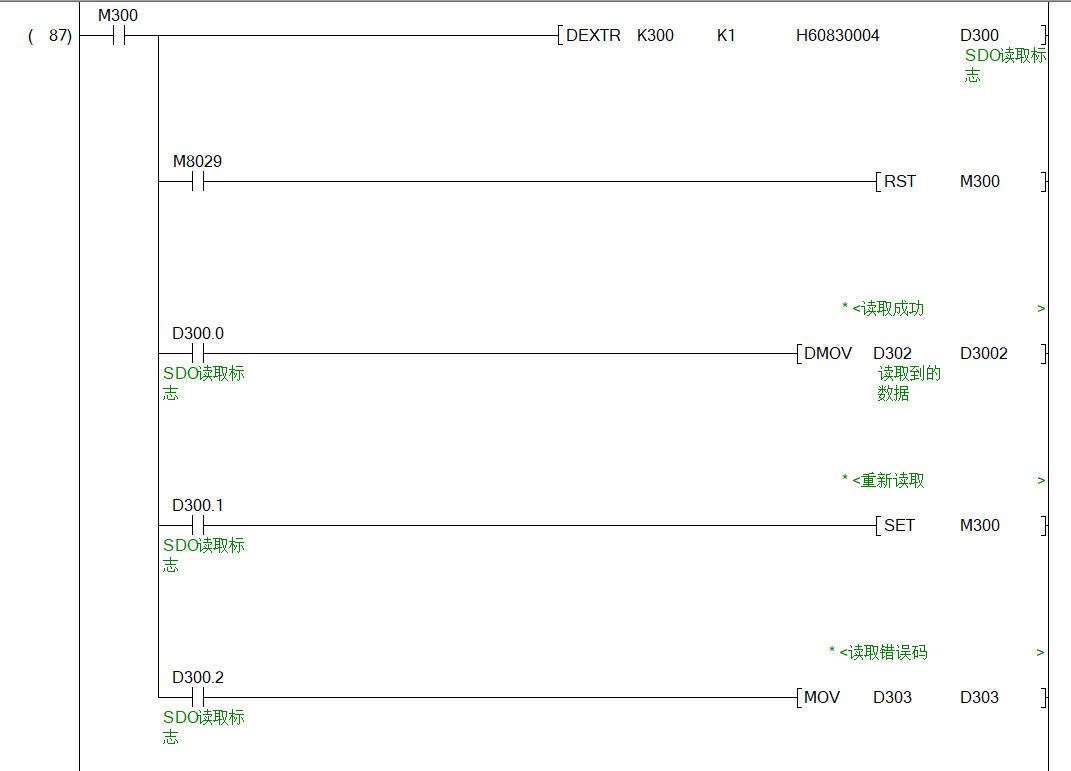
DEXTR K300:读取 SDO
读取指定从站的 CoE/SDO 对象,并把状态和数据写入连续 D 寄存器。
| 操作数 | 说明 |
|---|---|
| K从站 | 物理从站号,从 1 开始 |
| H索引子索引长度 | 高 16 位=索引,中间 8 |
| D状态首地址 | 连续占用 D~D+3:D 状 |
完成与异常:成功时 M8029=1,异常结束时 M8329=1。状态字 BIT0为执行完成标志, BIT0为忙标注, BIT2为出错标志。
示例:DEXTR K300 K1 H60830004 D300:读取从站 1 的 6064:00,4 字节。同理可使用:DEXTR K300 D310 D312 D314,D300为站号 D310为索引子索引长度,D314为SDO读取标志。上
[Image]
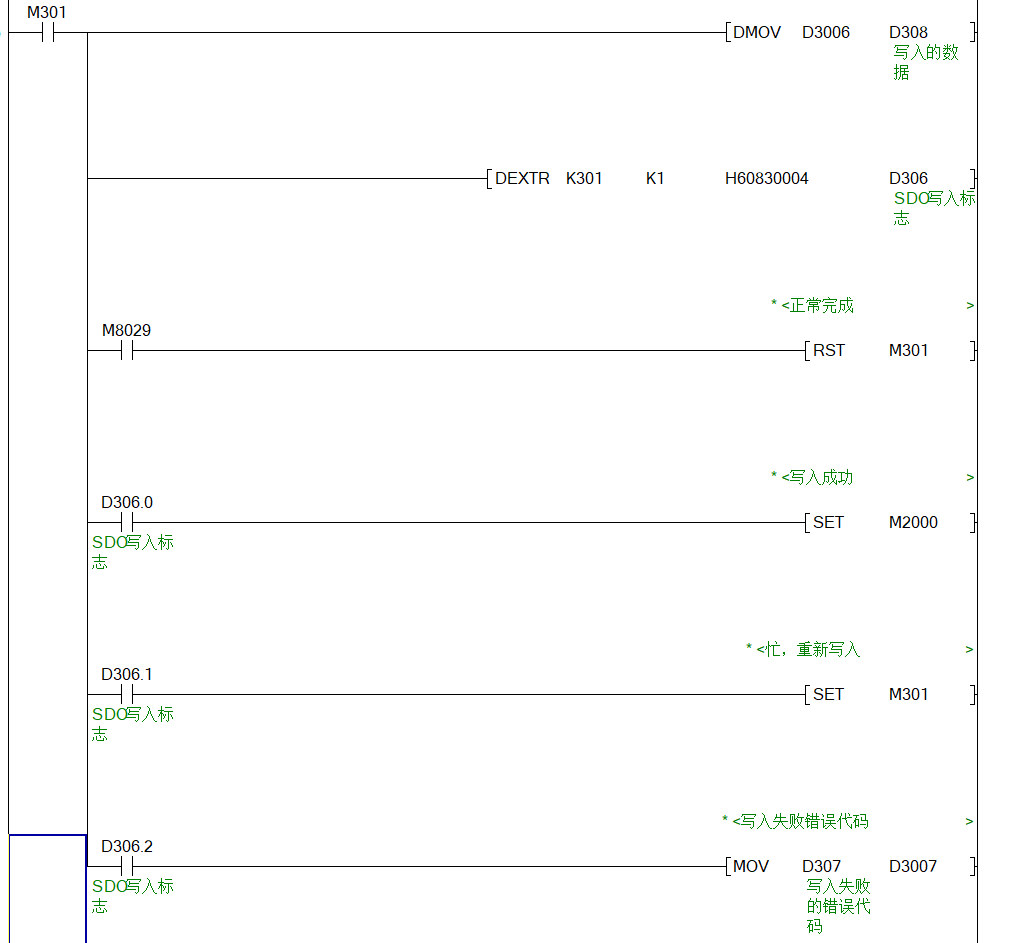
DEXTR K301:写入 SDO
向指定从站的 CoE/SDO 对象写入 1、2 或 4 字节数据。
| 操作数 | 说明 |
|---|---|
| K从站 | 物理从站号,从 1 开始 |
| H索引子索引长度 | 高 16 位=索引,中间 8 |
| D状态首地址 | D/D+1 为状态和错误码; |
完成与异常:成功时 M8029=1,异常结束时 M8329=1;D 状态块给出独立结果。
示例:先写 D308/D309,再执行 DEXTR K301 K1 H60830004 D306,可向 6083:00 写 4 字节值。
同理可使用:DEXTR K301 D310 D312 D314,D300为站号 D310为索引子索引长度,D314为SDO写入标志。上述寄存器都为32为寄存器占用两个16位寄存器[Image]
VRRD:读取从站过程数据
把指定从站当前 TxPDO/PI 数据快照复制到 D 或 R 寄存器。VRRD 是总线侧只读指令,不写 SDO,也不写 RxPDO。
| 操作数 | 说明 |
|---|---|
| K从站 | 物理从站号,从 1 开始 |
| D目标首地址 | 按 16 位字连续存放完 |
完成与异常:VRRD 为同步读取,不使用 M8029/M8329。主站未进入 OP 时不更新。WKC 异常时保持最近一次有效快照。
示例:VRRD K1 D0,且为伺服轴时:
[Image]

| 对象 | 位宽 | 含义 | 读取寄存器 |
|---|---|---|---|
| 6041:00 | 16 bit | 状态字 | D0 |
| 6064:00 | 32 bit | 实际位置 | (D2,D1) |
| 606C:00 | 32 bit | 实际速度 | (D4,D3) |
| 603F:00 | 16 bit | 错误代码 | D5 |
| 60FD:00 | 32 bit | 数字输入 | (D7,D6) |
| 6061:00 | 8 bit | 模式显示 | D8 |
VRSC:写入从站过程数据
把 D 或 R 寄存器中的完整数据块写入指定从站的 RxPDO/PO。
| 操作数 | 说明 |
|---|---|
| K从站 | 物理从站号,从 1 开始 |
| D源首地址 | 按 16 位字提供完整 RxPD |
完成与异常:写入是否生效应通过 TxPDO 状态和驱动器反馈确认;不要把 VRSC 当成单对象 SDO 写指令。
示例:VRSC K1 D2000:按普通模式 15 字节 RxPDO 布局写入从站 1。
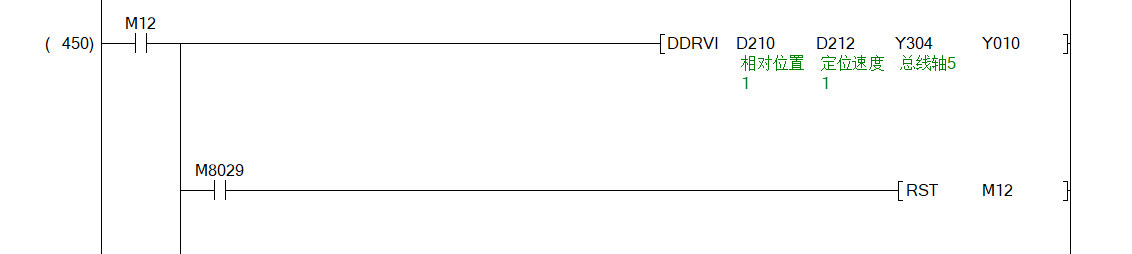
DDRVI:相对定位
通过 CiA402 PP 模式执行相对位置定位。
| 操作数 | 说明 |
|---|---|
| D相对位置 | 32 位相对脉冲数;正负 |
| D速度 | 32 位定位速度,固件按 |
| Y轴 | 总线轴地址:Y300~Y307 |
| Y方向 | 保留标准指令格式;总 |
完成与异常:正常定位完成时 M8029=1,异常结束时 M8329=1。指令条件断开会停止/中止,不能视为正常完成。
示例:DDRVI D210 D212 Y304 Y010:轴 5执行相对定位。
[Image]
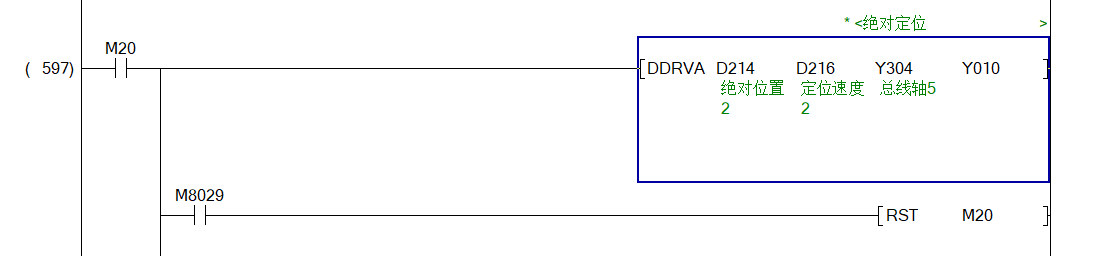
DDRVA:绝对定位
通过 CiA402 PP 模式执行绝对位置定位。
| 操作数 | 说明 |
|---|---|
| D绝对位置 | 32 位绝对目标位置。 |
| D速度 | 32 位定位速度。 |
| Y轴 | 总线轴地址。 |
| Y方向 | 保留标准格式;总线轴 |
完成与异常:正常完成 M8029=1;异常完成 M8329=1。
示例:DDRVA D212 D216 Y304 Y010:轴 5 运行到指定绝对位置。[Image]
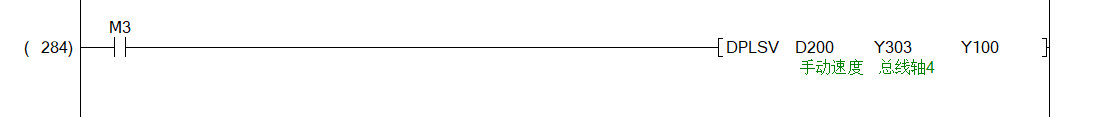
DPLSV:速度运行
通过 CiA402 PV 模式连续给定目标速度,可在线修改速度。
| 操作数 | 说明 |
|---|---|
| D目标速度 | 32 位速度给定,正负号 |
| Y轴 | 总线轴地址。 |
| Y方向 | 保留标准格式;总线轴 |
完成与异常:DPLSV 是连续运行指令,正常保持运行时不产生定位式 M8029 完成。速度为 0 或执行条件断开时停止;异常结束使用 M8329。
示例:DPLSV D230 Y304 Y010:轴 4 按 D230 的有符号速度连续运行。[Image]
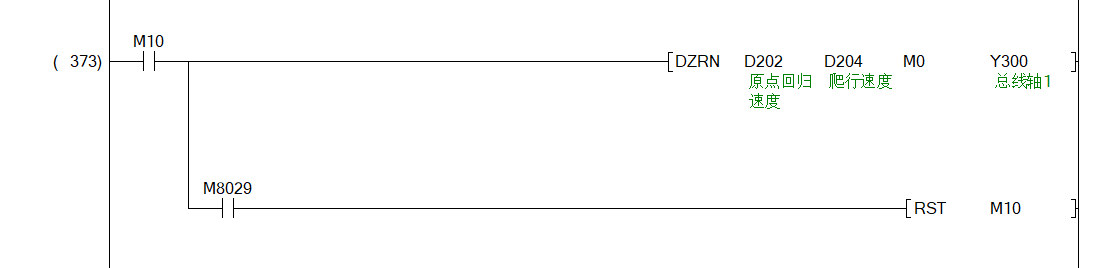
DZRN:驱动器回原点
通过 CiA402 Homing 模式执行驱动器内置回原点流程。
| 操作数 | 说明 |
|---|---|
| D回原点速度 | 快速搜索速度。 |
| D爬行速度 | 慢速精确搜索速度。 |
| DOG | 保留标准格式;可随意 |
| Y轴 | 总线轴地址。 |
完成与异常:回原点成功 M8029=1;异常完成 M8329=1。
示例:DZRN D240 D242 M0 Y300:轴 0 执行内置回原点。[Image]
M8029 与 M8329 的正确用法
M8029 是指令正常完成标志,M8329 是指令异常完成标志。两者属于 PLC 全局特殊继电器,不是某一条 EtherCAT 指令的专用位。
| 场景 | M8029 | M8329 | 推荐判断 |
|---|---|---|---|
| DEXTR K300/K301 | 成功完成 | 异常结束 | 优先使用该指令的 D~D |
| DDRVI/DDRVA | 定位成功 | 运动异常 | 执行条件保持,完成后 |
| DZRN | 回原点成功 | 回原点异常 | 完成后立即锁存并退出 |
| DPLSV | 连续运行时不作为完成 | 异常结束 | 由速度给定和状态机决 |
| VRRD | 不使用 | 不使用 | 直接读取目标 D/R 区, |
常见问题与排查
| 现象 | 可能原因 | 处理方法 |
|---|---|---|
| 在线检查找不到 PLC | 电脑与 PLC 不同网段; | 固定电脑网卡到 192.168. |
| 主站不能进入 OP | 从站顺序变化;PDO 对 | 深度重扫,检查从站数 |
| AL=0x001E | 驱动器不接受普通模式 | 核对 6041/6064/606C/603F/60F |
| 轴无法使能 | 驱动器报警;6060 未设 | 先查 603F、6041 和面板 |
| 6064 不刷新 | 驱动器未更新该对象; | 核对默认 TxPDO 和原始 |
| VRRD 数据一直不变 | 主站未进入 OP;WKC 异 | 先确认 OP/WKC,再交叉 |
| M8029 一直为 0 | 指令条件中途断开;DPL | 保持条件到完成;DPLSV |
| DEXTR 不完成 | 对象/长度编码错误; | 检查 D+1 错误码和 D 状 |
交付与验收清单
- 从站数量、顺序和类型与电气图一致。
- 普通模式下未下载专家模式 PDO 计划,主站可稳定进入 OP。
- 连续运行期间 WKC 无周期性丢失,最近错误与 AL 错误码为 0。
- Y 地址仅使用 Y300~Y307、Y310~Y317。
- 每轴 6041、6064、606C、603F、60FD、6061 均可正常刷新。
- 主站启动位、轴使能位和故障复位 D 位定义已记录,且无重复写入。
- 轴清故障后按使能 0→1 顺序恢复。
- DDRVI、DDRVA、DPLSV、DZRN 均已在低速、小行程条件下验证。
- 并行逻辑不直接共享 M8029/M8329;完成结果已锁存到各自普通 M 点。
- VRRD 目标数据区与运动参数、状态区无重叠;VRSC 与运动控制互斥。
- 急停、限位、抱闸和断线后的安全行为符合设备要求。